



HerePro
HerePro daje Twojemu dronowi centymetrową precyzję pozycji, która nie zawodzi podczas wymagających misji pomiarowych i mapowania. Jeden moduł sprawdzi się jako baza RTK na ziemi albo rover na pokładzie, a dwa mogą nawet przejąć wyznaczanie kursu od kompasu, który lubią zakłócać silniki i metal. Podłącz go do autopilota Cube przez DroneCAN i zamiast walczyć z błędami pozycji, skup się na swojej pracy.
HerePro – Centymetrowa precyzja RTK w każdym locie
HerePro od CubePilot to wielopasmowy moduł RTK GNSS zbudowany na 184-kanałowym odbiorniku u-blox F9P. Odbiera BeiDou, Galileo, GLONASS, GPS i QZSS, do 4 systemów jednocześnie, w pasmach L1, L2 i E5 przez wielopasmową antenę Taoglas zaprojektowaną dla tego modułu. W trybie RTK osiąga dokładność 0,01 m + 1 ppm CEP, uzyskuje fix RTK w mniej niż 10 sekund i aktualizuje nawigację z częstotliwością do 20 Hz. Ten sam moduł pracuje jako rover na pojeździe albo jako stała lub ruchoma baza RTK, a rolę przełącza się parametrami. Dwa moduły mogą też podawać autopilotowi kurs bez użycia kompasu. W środku pracują procesor STM32H753 z oprogramowaniem AP_Periph i 9-osiowy IMU. Z autopilotami Cube komunikuje się przez DroneCAN (CAN FD) i współpracuje z ArduPilot oraz PX4. Zasilanie trafia przez dwa redundantne wejścia XT30 o napięciu 6-40 V (maksymalnie 60 V) albo przez USB-C 5 V / 3 A, gdy moduł pracuje jako baza. Pierścień 50 diod ProfiLED pokazuje jego stan. Ma wymiary 15 x 78 mm i waży 101 g bez przewodów.
HerePro Kluczowe cechy
Fix RTK w kilka sekund
Sygnały wieloczęstotliwościowe i zaawansowane algorytmy dają fix RTK w mniej niż 10 sekund i dokładność 0,01 m + 1 ppm CEP przy aktualizacji nawigacji do 20 Hz.
Baza i rover w jednym
Baza i rover mają ten sam sprzęt i oprogramowanie. Rolę zmieniasz parametrami, a baza pracuje w trybie stałym lub ruchomym.
Kurs bez kompasu
Dwa moduły HerePro pozwalają ArduPilot brać kurs z GNSS, bez zakłóceń magnetycznych od podłoża, silników i ESC. Działa to nawet bez fixa RTK.
Chroniony sygnał
Aktywne wykrywanie i usuwanie zakłóceń CW, wbudowany filtr pasmowy i zaawansowane algorytmy przeciw spoofingowi dbają o wiarygodną pozycję.
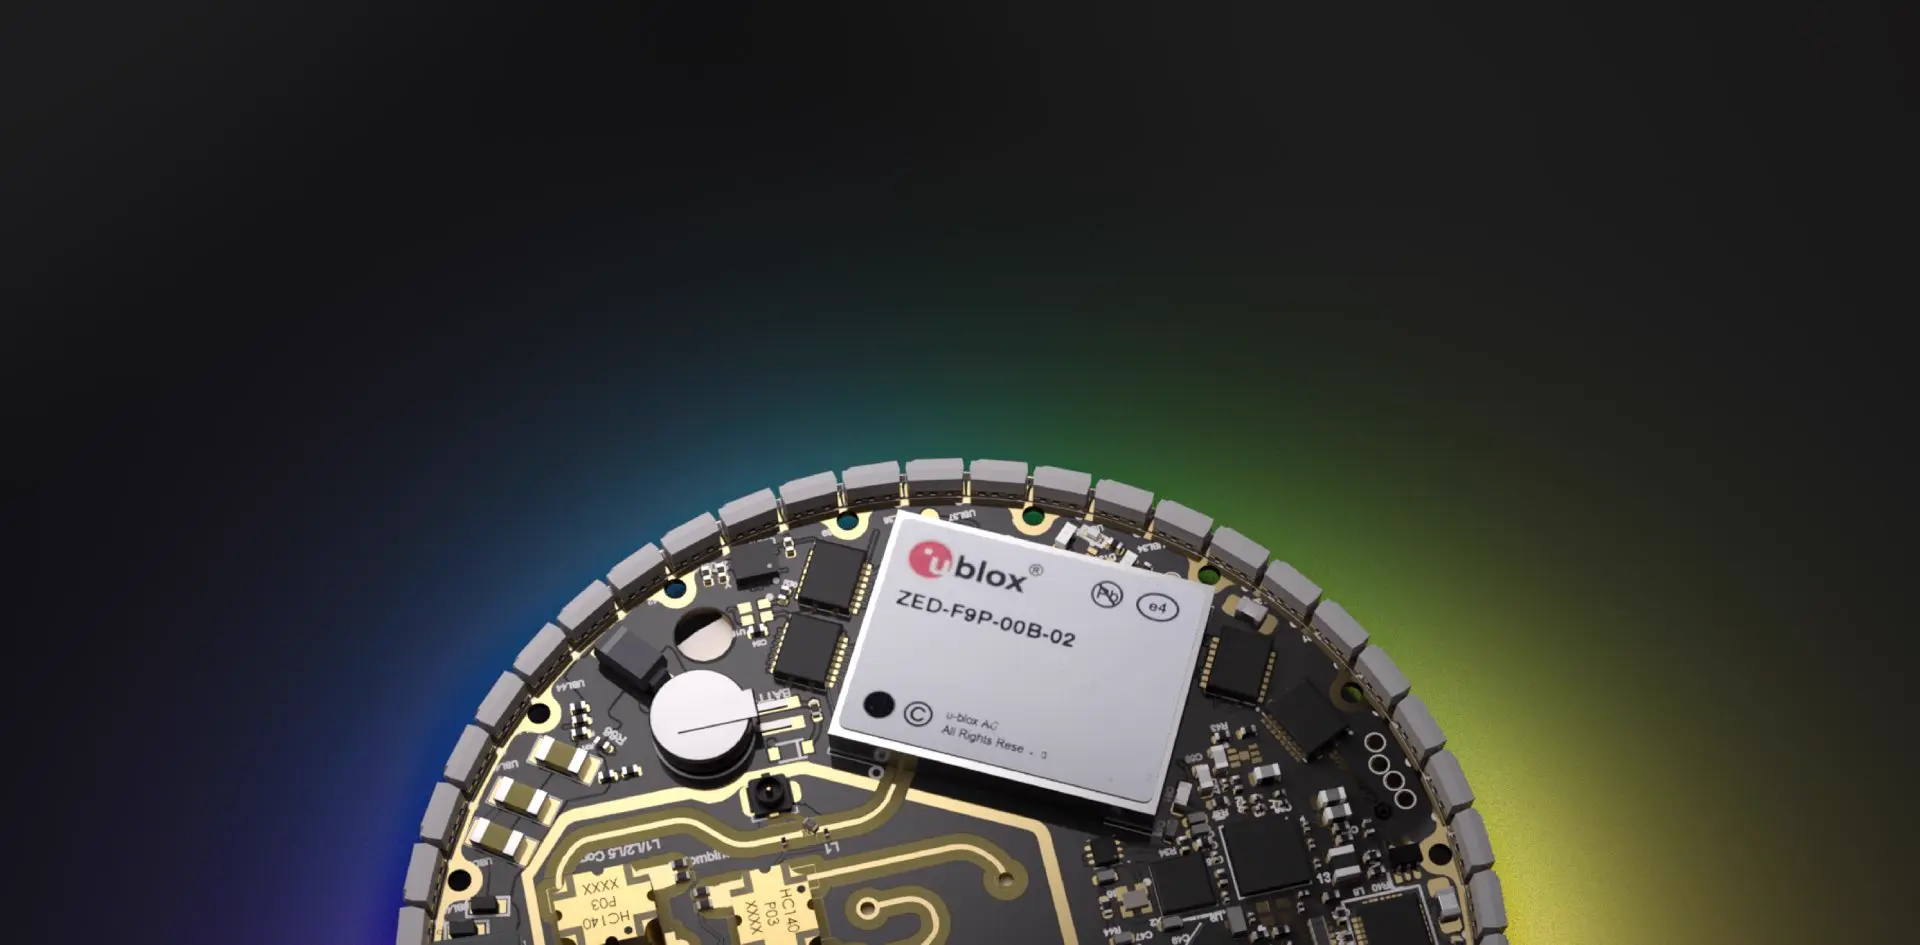
u-blox F9P i antena Taoglas
Profesjonalny 184-kanałowy odbiornik wielopasmowy współpracuje z dedykowaną anteną Taoglas na pasma L1, L2 i E5 o wysokim zysku, czułości i stabilności.
STM32H753 z AP_Periph
Wbudowany STM32H753 przetwarza i optymalizuje dane w czasie rzeczywistym i pracuje na branżowym oprogramowaniu AP_Periph. Na pokładzie jest 9-osiowy IMU, który przyszłe aktualizacje oprogramowania mają połączyć z GNSS w ścisłą fuzję GNSS i INS.
50 diod ProfiLED
Pierścień 50 programowalnych diod ma kilka wbudowanych trybów wyświetlania powiadomień lub sygnałów nawigacyjnych. Wybierasz je parametrami albo skryptem Lua zapisanym w module.
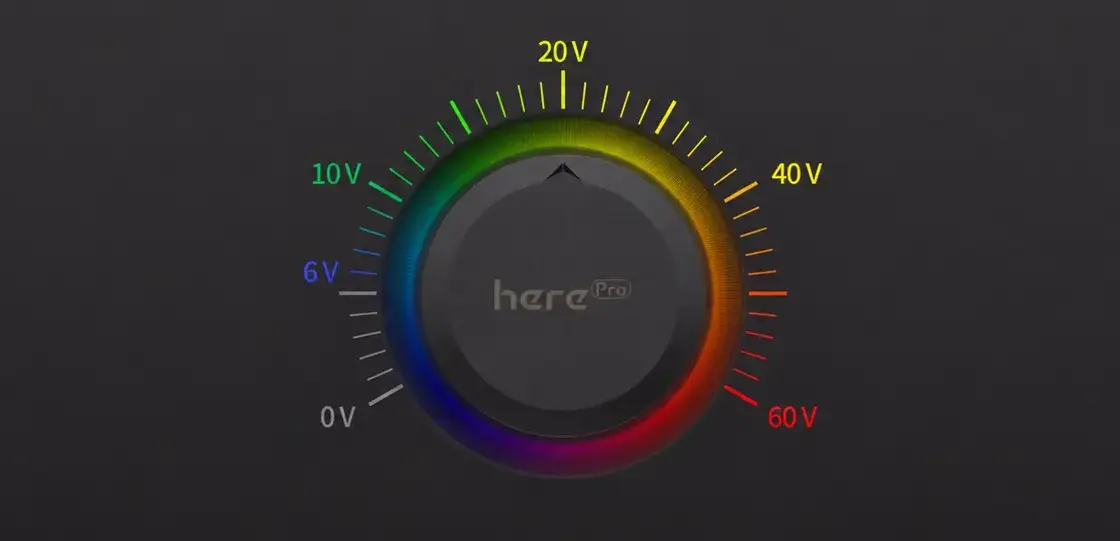
Dwa wejścia zasilania
Dwa redundantne wejścia XT30 przyjmują 6-40 V (maksymalnie 60 V), co zwiększa bezpieczeństwo zasilania. Gdy HerePro pracuje jako baza, może też działać z USB-C 5 V / 3 A.
HerePro jako baza i rover RTK
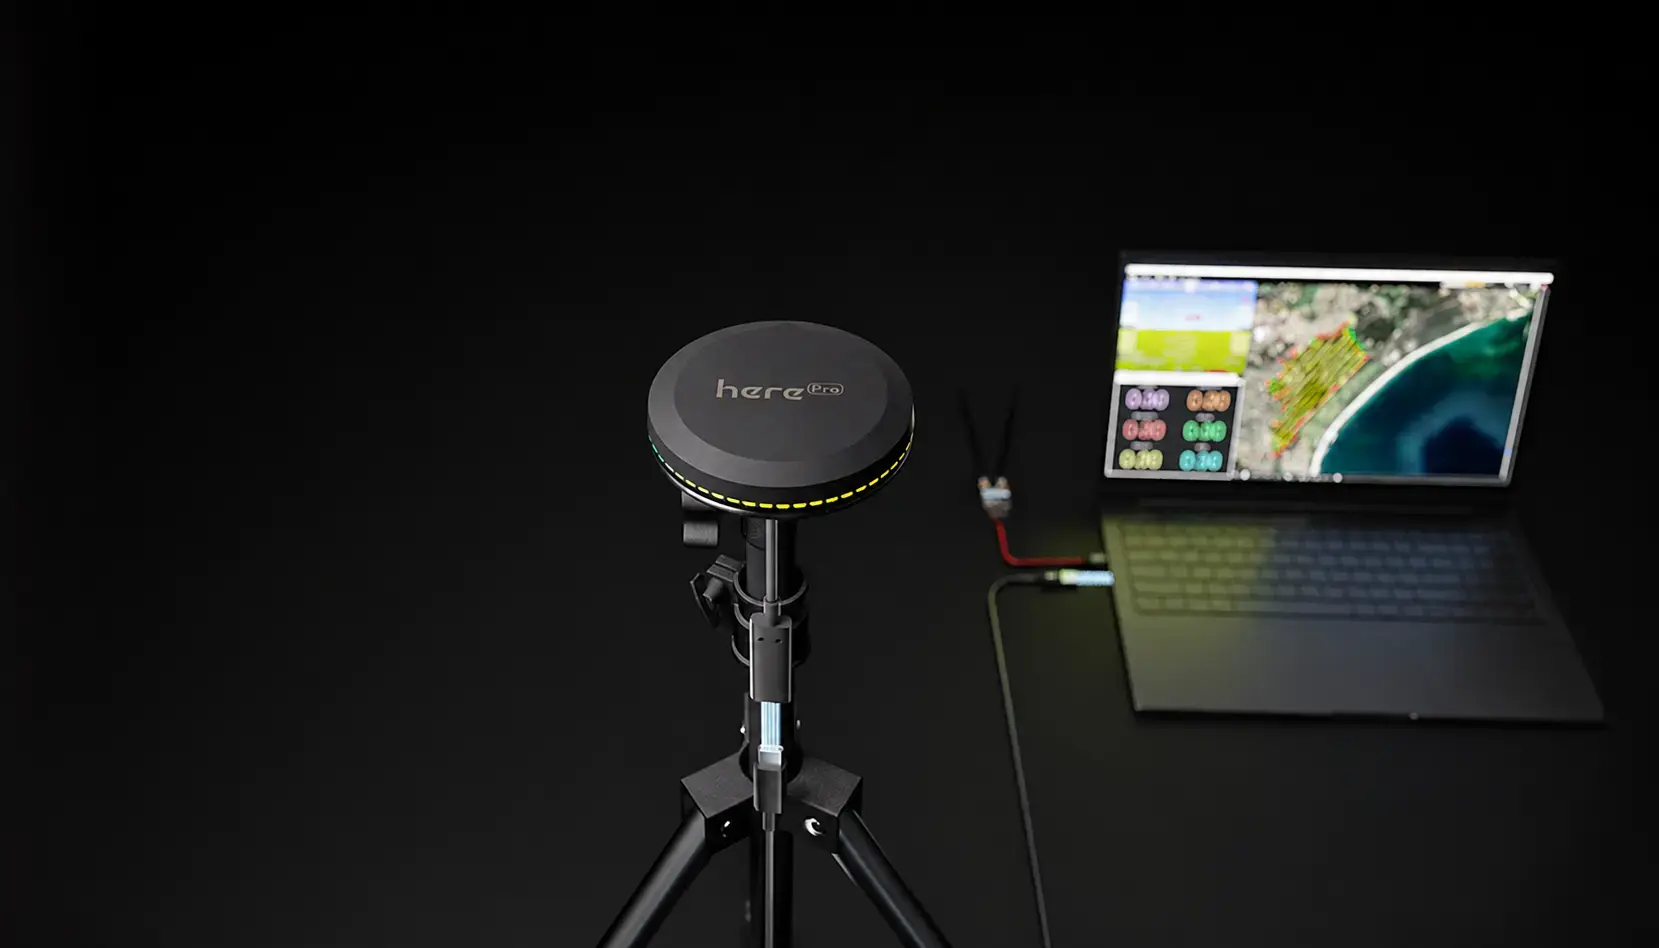
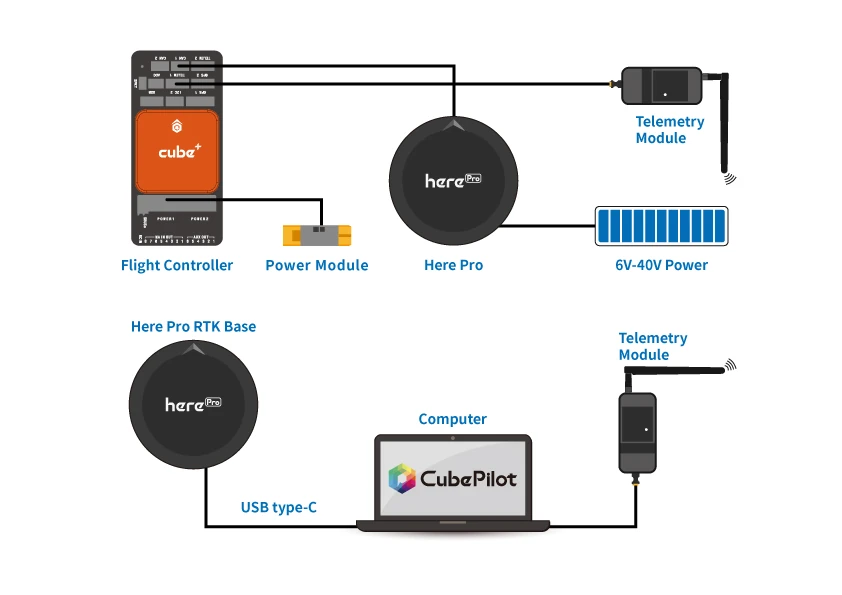
Do RTK potrzebujesz dwóch modułów HerePro, jednego jako bazy i drugiego jako rovera. Sprzęt i oprogramowanie mają identyczne, różnią się tylko parametrami. Baza stoi na statywie i łączy się z komputerem przez USB-C, który też ją zasila, albo pracuje z zasilania 6-40 V.
W Mission Planner (Initial Setup > Optional Hardware > RTK/GPS Inject) baza wyznacza swoją pozycję, a poprawki trafiają łączem telemetrii do rovera na pojeździe. Gdy status pokazuje RTK Float lub RTK Fixed, pojazd pozycjonuje się w trybie RTK. Jedna baza może obsłużyć kilka pojazdów przez jeden modem telemetrii nadający do wszystkich albo kilka modemów 1 do 1 podłączonych przez hub USB.
Czego potrzebujesz
- Dwa moduły HerePro albo jeden HerePro z inną bazą u-blox M8P/F9P lub lokalnym serwisem poprawek RTK
- Autopilot Cube z ArduPilot lub PX4
- Parę modemów telemetrii
- Komputer z Mission Planner
- Statyw pod bazę
- Zasilanie 6-40 V albo kabel USB-C dla bazy
Kurs bez kompasu z dwoma modułami HerePro
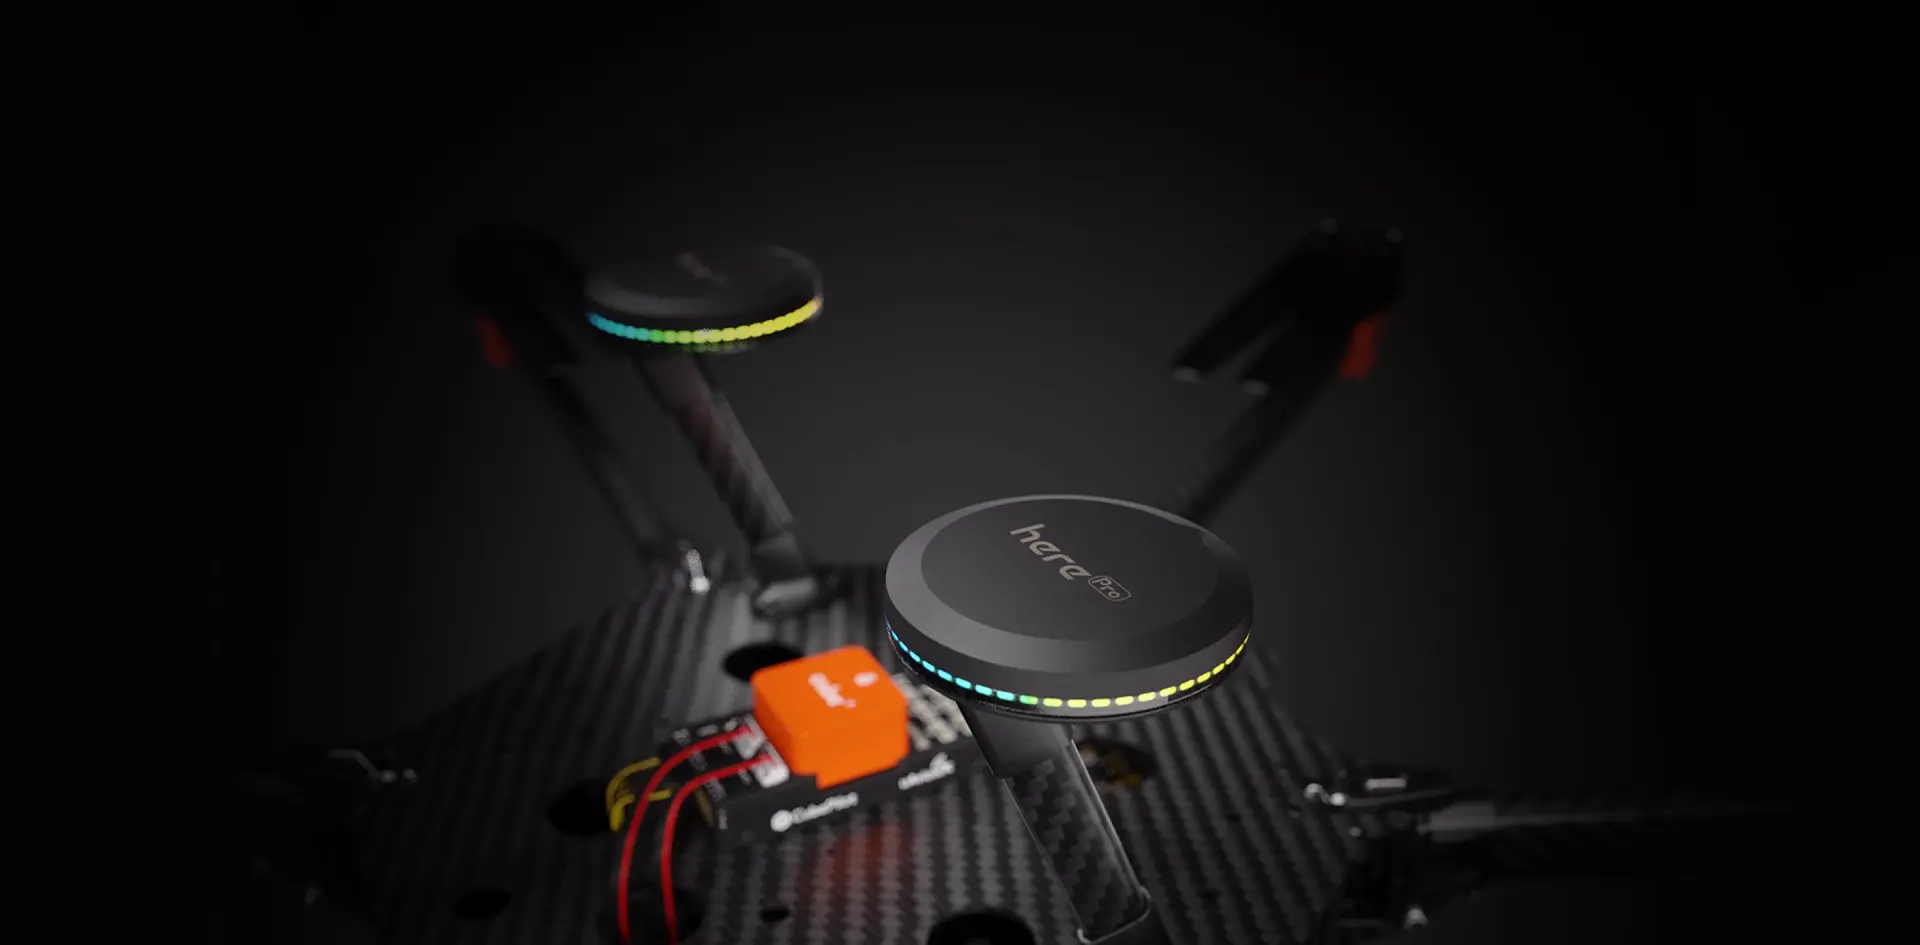
Dwa moduły HerePro na jednym pojeździe mogą podawać ArduPilot kurs (GPS for Yaw). Pojazd nie zależy wtedy od kompasu, który mogą zakłócać podłoże, silniki lub ESC, i działa to nawet bez fixa RTK. Oba moduły muszą być na tej samej magistrali CAN autopilota, do czego może być potrzebny rozgałęźnik CAN, a żaden port szeregowy nie może mieć ustawionego protokołu GPS.
| GPS_TYPE | 22 | pierwszy moduł, baza ruchoma |
| GPS_TYPE2 | 23 | drugi moduł, rover |
| GPS_AUTO_CONFIG | 2 | automatyczna konfiguracja DroneCAN |
| GPS_AUTO_SWITCH | 1 | automatyczne przełączanie modułów |
| AHRS_EKF_TYPE | 3 | EKF3 |
| EK3_SRC1_YAW | 2 / 3 | GPS albo GPS z kompasem awaryjnym |
Ustaw też GPS_POS1_X/Y/Z i GPS_POS2_X/Y/Z zgodnie z położeniem każdego modułu na pojeździe.
Podłączenie HerePro do autopilota Cube
Podłącz 4-pinowy przewód CAN z lewego portu CAN modułu HerePro do CAN1 lub CAN2 autopilota i doprowadź do HerePro zasilanie 6-40 V. Moduł można też zasilić z komputera przez USB-C.
ArduPilot
W Mission Planner otwórz Config > Full Parameter List, ustaw parametry, zapisz przyciskiem Write Params i uruchom ponownie autopilota.
| CAN_D1_PROTOCOL | 1 | DroneCAN na sterowniku 1 |
| CAN_D2_PROTOCOL | 1 | DroneCAN na sterowniku 2 |
| CAN_P1_DRIVER | 1 | port CAN 1 włączony |
| CAN_P2_DRIVER | 1 | port CAN 2 włączony |
| GPS_TYPE | 9 | GPS DroneCAN |
| NTF_LED_TYPES | 231 | diody powiadomień, w tym DroneCAN |
| BRD_SAFETYENABLE | 0 | HerePro nie ma przycisku bezpieczeństwa |
W ustawieniach kompasu przesuń kompas DroneCAN na górę listy, aby był kompasem 1, i wykonaj kalibrację.
PX4
Wgraj najnowsze stabilne wydanie PX4, połącz się z autopilotem przez stację naziemną, ustaw parametr i uruchom ponownie autopilota.
| UAVCAN_ENABLE | Sensors Automatic Config | automatyczne wykrywanie czujników DroneCAN |
Aktualizacja oprogramowania
Oprogramowanie HerePro aktualizujesz przez DroneCAN w Mission Planner. Podłącz autopilota, otwórz ekran UAVCAN, włącz SLCan Mode CAN1 i sprawdź aktualizacje w Menu > Update.
Dokumentacja CubePilot
Dokumentacja do tego produktu znajduje się na stronie producenta.
HerePro Specyfikacja
Odbiornik | 184-kanałowy u-blox F9P |
Systemy GNSS | BeiDou, Galileo, GLONASS, GPS, QZSS |
Jednoczesne systemy GNSS | Do 4 |
Pasma satelitarne | BDS B1I B2I |
Antena | Wielopasmowa antena Taoglas (L1, L2, E5) |
Częstotliwość aktualizacji nawigacji (RTK) | Do 20 Hz |
Dokładność pozycji (RTK) | 0,01 m + 1 ppm CEP |
Dokładność pozycji (PVT) | 1,5 m CEP |
Dokładność kursu | 0,4° |
Czas konwergencji RTK | < 10 s |
Czas akwizycji | Zimny start 24 s, start wspomagany 2 s, ponowna akwizycja 2 s |
Czułość | Śledzenie i nawigacja -167 dBm, zimny start -148 dBm, gorący start -157 dBm, ponowna akwizycja -160 dBm |
Maksymalna wysokość | 50 000 m |
Maksymalna prędkość | 500 m/s |
Impuls czasowy | Konfigurowalny, od 0,25 Hz do 10 MHz |
Protokoły | NMEA, UBX (binarny), RTCM 3.3 |
Ochrona przed zagłuszaniem | Aktywne wykrywanie i usuwanie zakłóceń CW, wbudowany filtr pasmowy |
Ochrona przed spoofingiem | Zaawansowane algorytmy przeciw spoofingowi |
Tryby bazy | Baza stała i ruchoma |
Procesor | STM32H753 |
Oprogramowanie | AP_Periph (DroneCAN) |
IMU | 9-osiowy |
Oprogramowanie autopilota | ArduPilot, PX4 |
Pamięć | eMMC 2 GB, Flash 2 MB, RAM 1 MB |
Złącza | 2x zasilanie (XT30), 2x CAN (CAN FD), 1x USB / GPIO, 1x Debug |
Napięcie zasilania | 6-40 V (maksymalnie 60 V), dwa redundantne wejścia |
Zasilanie USB | USB-C, 5 V / 3 A (praca jako baza) |
Diody LED | Pierścień 50 diod ProfiLED, tryby ustawiane parametrami lub skryptami Lua |
Temperatura pracy | Od -40 do +85°C |
Wymiary | 15 x 78 mm |
Masa | 101 g (bez przewodów) |
Zestaw HerePro zawiera
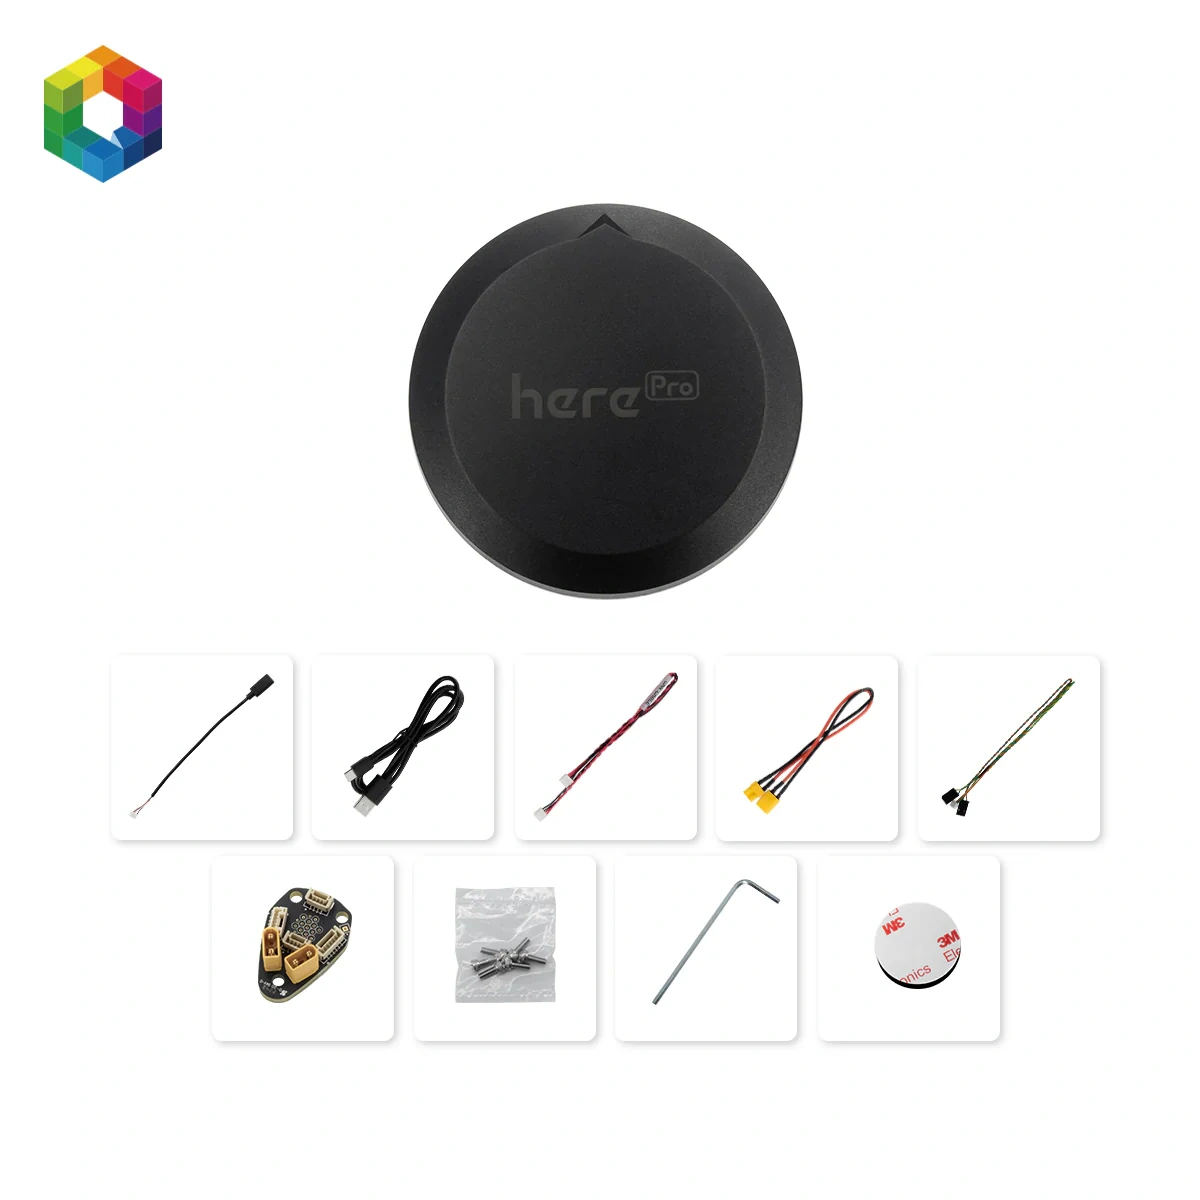
- 1x HerePro
- 1x Płytka złączy (pogo pin)
- 1x Zestaw przewodów
- 1x Zestaw śrub
- 1x Zestaw montażowy
- 1x Narzędzie montażowe
- 1x Samoprzylepny krążek montażowy 3M
HerePro przychodzi bez zamontowanej płytki złączy. Przed pierwszym użyciem dopasuj otwory montażowe i przykręć płytkę do modułu 3 śrubami M3x8.